
Công thức toán 12 gồm ứng dụng đạo hàm, nguyên hàm – tích phân, vectơ – tọa độ không gian, thống kê và xác suất có điều kiện.
Tổng hợp công thức theo chuyên đề, ghi rõ kí hiệu và điều kiện áp dụng để tra cứu, ôn tập.
Khi vận dụng, cần xác định đúng dạng bài, kiểm tra điều kiện và đối chiếu kết quả.
Công thức toán 12 | Tổng hợp đầy đủ theo từng chuyên đề
Tổng hợp công thức toán 12 theo Kết nối tri thức, gồm đạo hàm, nguyên hàm, tích phân, Oxyz, thống kê và xác suất, kèm điều kiện áp dụng.
Key takeaways
Công thức toán 12 theo bộ sách Kết nối tri thức bao gồm ứng dụng đạo hàm, nguyên hàm – tích phân, vectơ và tọa độ trong không gian Oxyz, thống kê và xác suất có điều kiện. Bài viết tổng hợp công thức toán 12 theo từng chuyên đề, kèm kí hiệu và điều kiện áp dụng, giúp học sinh tra cứu, hệ thống hóa kiến thức và ôn thi tốt nghiệp THPT.
Công thức ứng dụng đạo hàm để khảo sát hàm số
Phần ứng dụng đạo hàm trong Toán 12 giúp xét tính đơn điệu, cực trị, giá trị lớn nhất – nhỏ nhất và đường tiệm cận của đồ thị hàm số. Các công thức cần được dùng cùng tập xác định và điều kiện tương ứng. [1]
Công thức xét tính đơn điệu của hàm số
Cho hàm số \(y=f(x)\) có đạo hàm trên khoảng \(K\). Với đoạn hoặc nửa khoảng, cần thêm tính liên tục tại đầu mút thuộc miền xét.
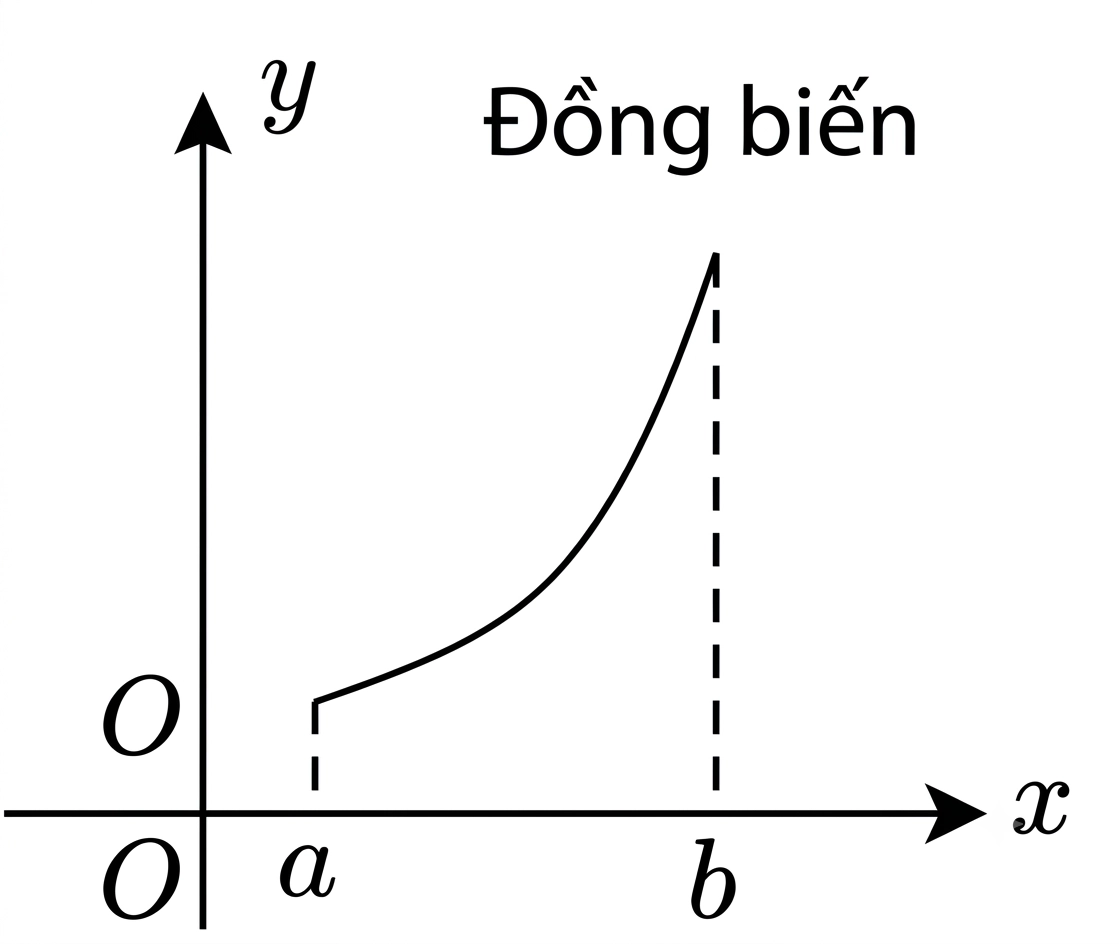
Nếu \(f'(x) \ge 0,{{ }}\forall x \in K\) và \(f'(x) = 0\) xảy ra tại một số hữu hạn điểm trên \(K\) thì hàm số \(y = f(x)\) đồng biến trên khoảng \(K\).
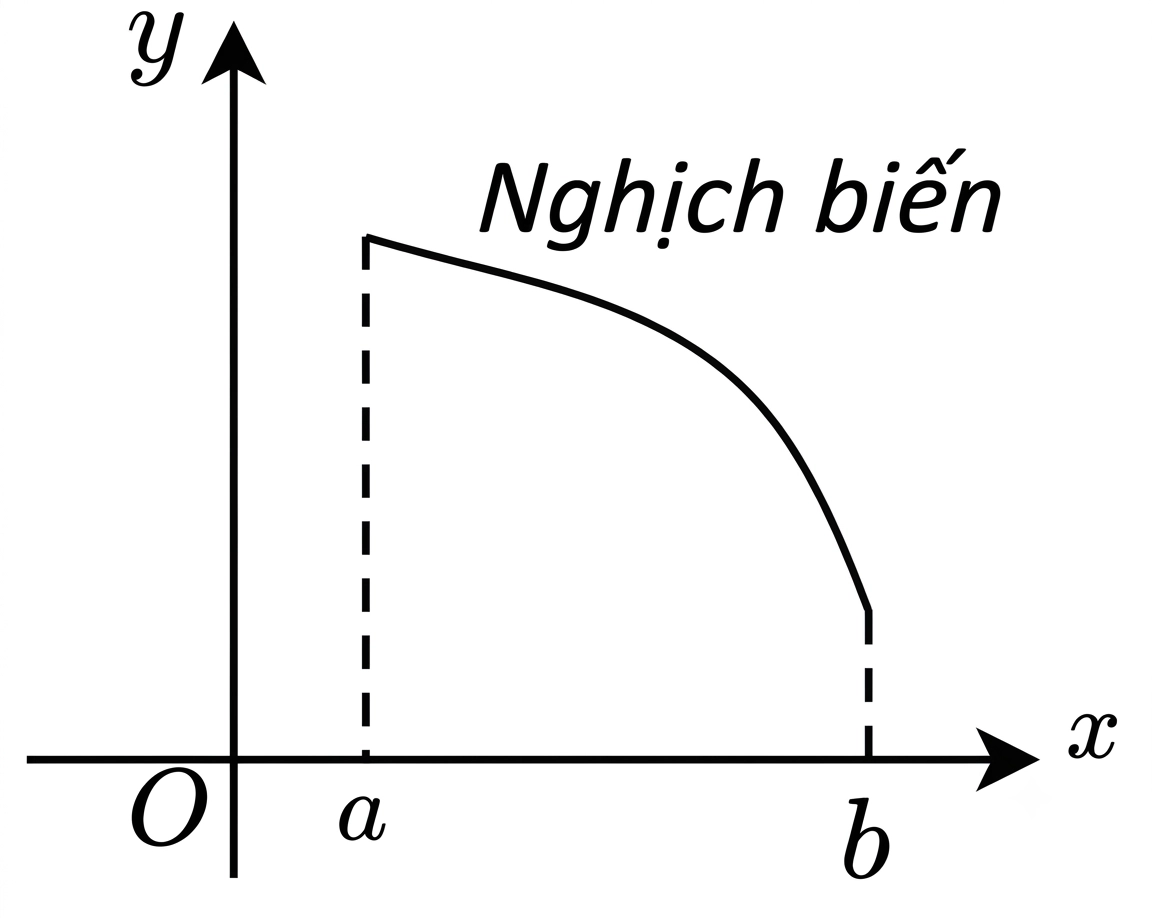
Nếu \(f'(x) \le 0,{{ }}\forall x \in K\) và \(f'(x) = 0\) xảy ra tại một số hữu hạn điểm trên \(K\) thì hàm số \(y = f(x)\) nghịch biến trên khoảng \(K\). [1]
Dạng 1. Khi biết đồ thị hàm số
Nếu hàm số đồng biến trên \(K\) thì từ trái sang phải đồ thị đi lên.
Nếu hàm số nghịch biến trên \(K\) thì từ trái sang phải đồ thị đi xuống.
Dạng 2 : Khi biết công thức của hàm số
Bước 1: Tìm tập xác định \(D\).
Bước 2: Tính đạo hàm \(y' = f'(x)\). Tìm các điểm \({x_i}\left( {i = 0;1;2;...} \right)\) mà tại đó \(f'(x) = 0\) hoặc làm cho \(f'(x)\) không xác định.
Bước 3: Sắp xếp các \({x_i}\left( {i = 0;1;2;...} \right)\) theo thứ tự tăng dần và lập bảng biến thiên.
Bước 4: Căn cứ vào bảng biến thiên nêu kết luận [1]
Công thức tìm cực trị của hàm số
Để xác định cực trị, trước hết cần hàm số liên tục tại điểm đang xét và có đạo hàm trong một lân cận của điểm đó, có thể trừ chính điểm ấy. Học sinh có thể xét dấu đạo hàm; tiêu chuẩn đạo hàm cấp hai dưới đây dùng khi các đạo hàm tương ứng tồn tại.
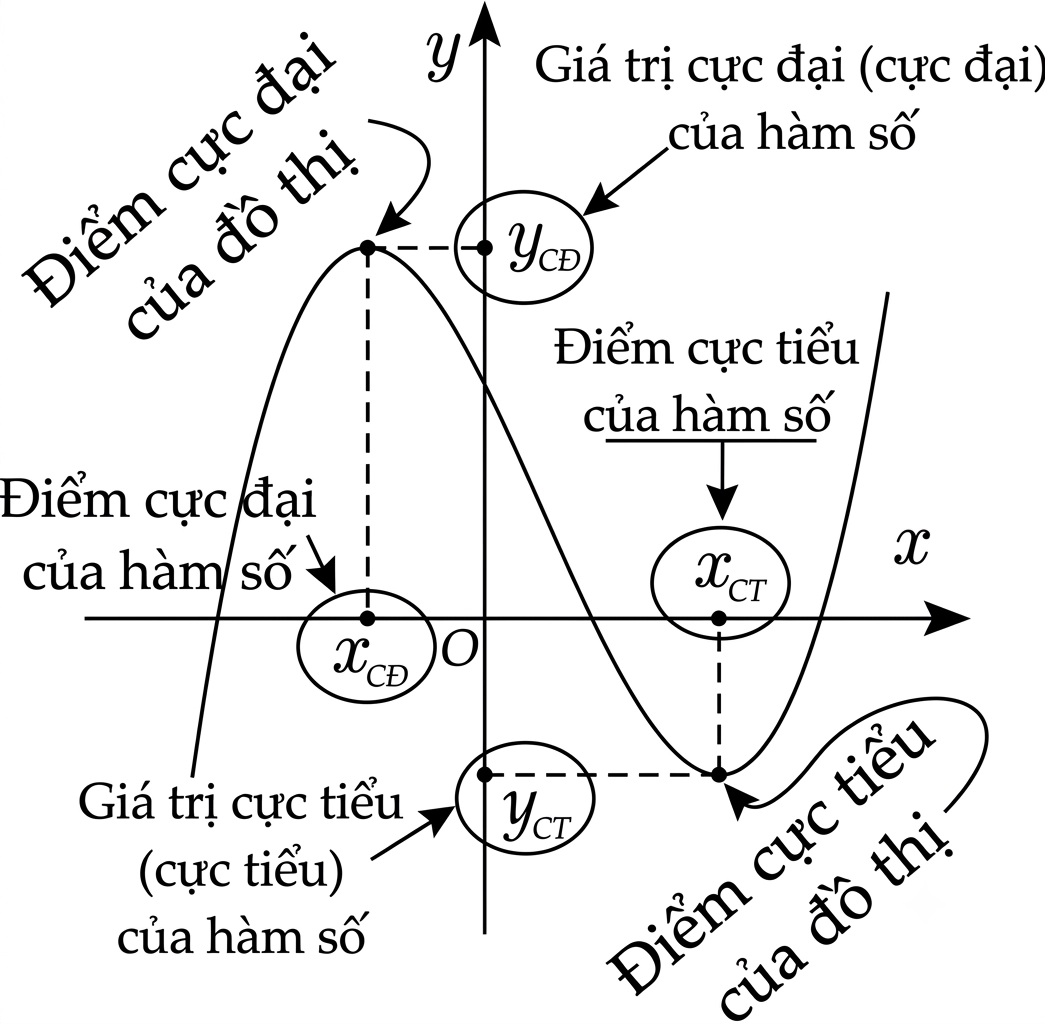
Quy tắc 1 (Xét dấu đạo hàm cấp 1): Nếu \(f'(x)\) đổi dấu từ dương sang âm khi \(x\) qua \(x_0\) thì \(x_0\) là điểm cực đại. Nếu \(f'(x)\) đổi dấu từ âm sang dương khi \(x\) qua \(x_0\) thì \(x_0\) là điểm cực tiểu.
Tiêu chuẩn đạo hàm cấp hai (đọc thêm): Giả sử hàm số có đạo hàm cấp hai trong một lân cận của \(x_0\) và \(f'(x_0)=0\). Nếu \(f''(x_0)<0\) thì hàm số đạt cực đại tại \(x_0\); nếu \(f''(x_0)>0\) thì đạt cực tiểu. Trường hợp \(f''(x_0)=0\) chưa đủ để kết luận.
Dạng 1: Khi biết đồ thị hàm số
Dạng 2: Khi biết công thức của hàm số
Bước 1: Tìm tập xác định \(D\).
Bước 2: Tính đạo hàm \(y' = f'(x)\). Tìm các điểm \({x_i}\left( {i = 0;1;2;...} \right)\) mà tại đó \(f'(x) = 0\) hoặc làm cho \(f'(x)\) không xác định.
Bước 3: Sắp xếp các \({x_i}\left( {i = 0;1;2;...} \right)\) theo thứ tự tăng dần và lập bảng biến thiên.
Bước 4: Căn cứ vào bảng biến thiên nêu kết luận.
Công thức tìm giá trị lớn nhất và giá trị nhỏ nhất trên một đoạn
Giả sử hàm số \(y = f\left( x \right)\) liên tục trên đoạn \(\left[ {a;b} \right]\). Khi đó, để tìm giá trị lớn nhất, giá trị nhỏ nhất của hàm \(f\) trên đoạn \(\left[ {a;b} \right]\) học sinh làm như sau:
Quy trình hữu hạn dưới đây áp dụng khi có hữu hạn điểm cần xét trong khoảng \((a;b)\). Các điểm mà đạo hàm không tồn tại vẫn phải thuộc tập xác định của hàm số.
Bước 1: Tìm các điểm \([{x_1};{{ }}{x_2};...;{{ }}{x_n}]\) thuộc \(\left( {a;b} \right)\) mà tại đó đạo hàm bằng \(0\) hoặc không xác định.
Bước 2: Tính \[f\left( {{x_1}} \right);{{ }}f\left( {{x_2}} \right);...;{{ }}f\left( {{x_n}} \right);{{ }}f\left( a \right); f\left( b \right)\]
Bước 3: So sánh các giá trị tìm được.
Số lớn nhất trong các giá trị đó là giá trị lớn nhất của hàm \(f\) trên đoạn \(\left[ {a;b} \right]\), số nhỏ nhất trong các giá trị đó là giá trị nhỏ nhất của hàm \(f\) trên đoạn \(\left[ {a;b} \right]\). [1]
Chú ý:
\[y' > 0,\forall x \in \left( a;b \right) \Rightarrow \left\{ \begin{array}{l} \mathop {\max }\limits_{\left[ {a;b} \right]} f\left( x \right) = f\left( b \right)\\ \mathop {\min }\limits_{\left[ {a;b} \right]} f\left( x \right) = f\left( a \right) \end{array} \right.\]
\[y' < 0,\forall x \in \left( a;b \right) \Rightarrow \left\{ \begin{array}{l} \mathop {\max }\limits_{\left[ {a;b} \right]} f\left( x \right) = f\left( a \right)\\ \mathop {\min }\limits_{\left[ {a;b} \right]} f\left( x \right) = f\left( b \right) \end{array} \right.\]
Quy tắc trên chỉ được sử dụng trong các bài toán tìm giá trị lớn nhất, giá trị nhỏ nhất của hàm số trên một đoạn.
Đối với bài toán tìm giá trị lớn nhất, giá trị nhỏ nhất của hàm số trên một khoảng (nửa khoảng) thì học sinh phải tính đạo hàm, lập bảng biến thiên của hàm \(f\) rồi dựa vào nội dung của bảng biến thiên để suy ra giá trị lớn nhất, giá trị nhỏ nhất của hàm \(f\) trên khoảng (nửa khoảng) đó.
Giá trị lớn nhất, giá trị nhỏ nhất của hàm số trên một khoảng (nửa khoảng) có thể không tồn tại.
Công thức xác định đường tiệm cận
Đường thẳng x = x₀ là tiệm cận đứng nếu ít nhất một giới hạn một phía của f(x) khi x tiến đến x₀ bằng +∞ hoặc −∞. Đường thẳng y = L là tiệm cận ngang nếu \(\lim_{x\to+\infty}f(x)=L\) hoặc \(\lim_{x\to-\infty}f(x)=L\).
Đường thẳng y = ax + b, với a ≠ 0, là tiệm cận xiên khi \(\lim_{x\to+\infty}[f(x)-(ax+b)]=0\) hoặc giới hạn tương ứng khi x → −∞ bằng 0. Có thể tìm a, b bằng hai giới hạn hữu hạn tại cùng một phía vô cực:
\[\begin{aligned}a&=\lim_{x\to+\infty}\frac{f(x)}x,\\b&=\lim_{x\to+\infty}[f(x)-ax].\end{aligned}\]
Trường hợp x → −∞ được xét tương tự và riêng biệt. [1]
Ôn tập chi tiết: Tính đơn điệu và cực trị của hàm số.
Công thức về vectơ và hệ tọa độ trong không gian
Chương tọa độ trong không gian chuyển hóa các bài toán hình học không gian thuần túy sang biểu diễn đại số thông qua hệ trục tọa độ \(Oxyz\).
Tọa độ điểm, tọa độ vectơ
Khi xác định toạ độ điểm, toạ độ vectơ thì học sinh cần chú ý đến các kết quả sau:
\[\overrightarrow u = a.\overrightarrow i + b.\overrightarrow j + c.\overrightarrow k \Rightarrow \overrightarrow u = \left( {a;\,b;\,c} \right)\]
\[\overrightarrow u\left({{u_1}\,;\,{u_2}\,;\,{u_3}}\right)=\overrightarrow v\left({{v_1}\,;\,{v_2}\,;\,{v_3}}\right)\Leftrightarrow\left\{\begin{array}{l}{u_1}={v_1}\\ {u_2}={v_2}\\ {u_3}={v_3}\end{array}\right.\]
\(\overrightarrow {OM} = \left( {a\,;\,b\,;\,c} \right)\) thì \(M\left( {a\,;\,b\,;\,c} \right)\)
\[\overrightarrow{AB}=\left({{x_B} - {x_A};\,{y_B} - {y_A};\,{z_B} - {z_A}}\right)\]
Chiếu điểm \(M\left( {a;\,b;\,c} \right)\) lên mặt phẳng toạ độ hoặc hệ trục toạ độ thì thành phần bị khuyết bằng \(0\)
Chẳng hạn: \(M\left( {1;\,2;\,3} \right)\) chiếu lên \(Oxy\) thì \(z = 0\) nên hình chiếu khi đó là \({M_1}\left( {1\,;\,2;\,0} \right)\)
Biểu thức toạ độ của phép toán cộng, trừ, nhân một số thực với một vectơ
Trong không gian \(Oxyz\), cho hai vectơ \(\vec a = \left( {x;y;z} \right)\) và \(\vec b = \left( {x';y';z'} \right)\). Khi đó học sinh có:
\(\vec a + \vec b = \left( {x + x';y + y';z + z'} \right)\)
\(\vec a - \vec b = \left( {x - x';y - y';z - z'} \right)\)
\(k\vec a = \left( {kx\,;\,ky\,;\,kz} \right)\) với \(k\) là một số thực.
Nhận xét: Vectơ \(\vec a = \left( {x;y;z} \right)\) cùng phương với vectơ \(\vec b = \left( {x';y';z'} \right) \ne \vec 0\) khi và chỉ khi tồn tại số thực \(k\) sao cho \[\left\{\begin{array}{l}{x}=kx^{\prime}\\ {y}=ky^{\prime}\\ z=kz^{\prime}\end{array}\right.\]
Biểu thức tọa độ của tích vô hướng
Trong không gian \(Oxyz\), tích vô hướng của hai vectơ \(\vec a = \left( {x;y;z} \right)\) và \(\vec b = \left( {x';y';z'} \right)\) được xác định bởi công thức: \(\vec a.\vec b = xx' + yy' + zz'\)
Nhận xét:
Hai vectơ \(\vec a\) và \(\vec b\) vuông góc với nhau khi và chỉ khi \(xx' + yy' + zz' = 0\).
Nếu \(\vec a = \left( {x;y;z} \right)\) thì \(\left|{\vec{a}}\right|=\sqrt{\vec{a}\cdot\vec{a}}=\sqrt{{x^2}+{y^2}+{z^2}}\)
Nếu \(\vec a = \left( {x;y;z} \right)\) và \(\vec b = \left( {x';y';z'} \right)\) là hai vectơ khác \(\vec 0\) thì
\[\begin{aligned}\cos(\vec a,\vec b)&=\frac{\vec a\cdot\vec b}{|\vec a|\,|\vec b|}\\&=\frac{xx^{\prime}+yy^{\prime}+zz^{\prime}}{\sqrt{x^2+y^2+z^2}\sqrt{(x^{\prime})^2+(y^{\prime})^2+(z^{\prime})^2}}\end{aligned}\]
Chú ý: Nếu \(A\left( {{x_A};{y_A};{z_A}} \right)\) và \(B\left( {{x_B};{y_B};{z_B}} \right)\) thì \[AB=\left|{\overrightarrow{AB}}\right|=\sqrt{{{\left({{x_{B}}-{x_{A}}}\right)}^2}+{{\left({{y_{B}}-{y_{A}}}\right)}^2}+{{\left({{z_{B}}-{z_{A}}}\right)}^2}}\]
Đặc biệt khi \(B\) trùng \(O\) học sinh nhận được công thức \(OA=\sqrt{x_{A}^2+y_{A}^2+z_{A}^2}\)
Trong không gian \(Oxyz\), cho hai vectơ \(\vec a = \left( {x;y;z} \right)\) và \(\vec b = \left( {x';y';z'} \right)\) không cùng phương. Khi đó vectơ
\[\overrightarrow w=\left({yz^{\prime}-y^{\prime}z\,;\,zx^{\prime}-z^{\prime}x;\,xy^{\prime}-x^{\prime}y}\right)\] vuông góc với hai vectơ \(\overrightarrow a\) và \(\overrightarrow b\)
Vectơ xác định như trên gọi là tích có hướng của hai vectơ \(\overrightarrow a\) và \(\overrightarrow b\) kí hiệu là \[\overrightarrow w = \left[ {\overrightarrow a \,;\,\overrightarrow b } \right]\]
Với \(\vec a=(x;y;z),\ \vec b=(x^{\prime};y^{\prime};z^{\prime})\), có thể tính từng thành phần của tích có hướng bằng định thức cấp hai, chẳng hạn \[\begin{vmatrix}y&z\\y^{\prime}&z^{\prime}\end{vmatrix}=yz^{\prime}-zy^{\prime}\]
Các thành phần còn lại được xác định tương tự theo công thức trên.
\(\overrightarrow a\) không cùng phương với\(\overrightarrow b\)khi và chỉ khi \[\left[ {\overrightarrow a ;\,\overrightarrow b } \right] \ne \overrightarrow 0\]
Tọa độ trung điểm của đoạn thẳng, tọa độ trọng tâm của tam giác
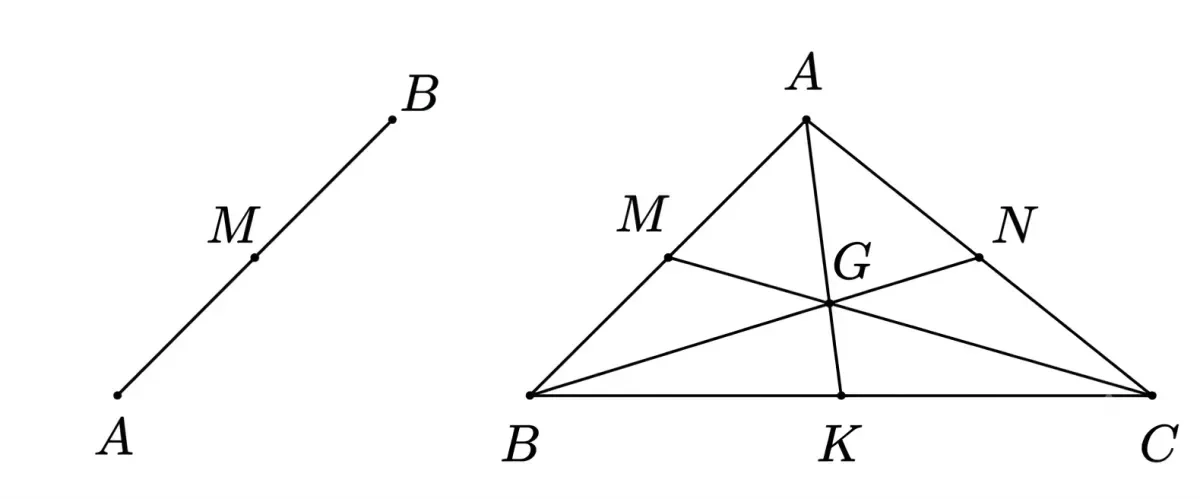
Trong không gian \(Oxyz\), toạ độ trung điểm và trọng tâm được xác định như sau:
Toạ độ trung điểm \(M\) của đoạn thẳng \(AB\) là \[M\left( {\frac{{{x_A} + {x_B}}}{2};\,\frac{{{y_A} + {y_B}}}{2};\,\frac{{{z_A} + {z_B}}}{2}} \right)\]
Toạ độ trọng tâm \(G\) của tam giác \(ABC\) là [1]\[G\left( {\frac{{{x_A} + {x_B} + {x_C}}}{3};\,\frac{{{y_A} + {y_B} + {y_C}}}{3};\,\frac{{{z_A} + {z_B} + {z_C}}}{3}} \right)\]
Ôn tập chi tiết: Vectơ trong không gian.
Công thức phương trình mặt phẳng, đường thẳng và mặt cầu
Hình học tọa độ \(Oxyz\) quy định ba đối tượng hình học cơ bản trong không gian bao gồm mặt phẳng, đường thẳng và mặt cầu.
Phương trình mặt phẳng và công thức khoảng cách
Lập phương trình tổng quát của mặt phẳng đi qua một điểm và biết vectơ pháp tuyến
Mặt phẳng \((P)\) đi qua \(I(x_0;y_0;z_0)\) và nhận \(\vec n=(A;B;C)\ne\vec0\) làm vectơ pháp tuyến có phương trình \(Ax+By+Cz+D=0\), với \(D=-Ax_0-By_0-Cz_0\).
Lập phương trình tổng quát của mặt phẳng đi qua một điểm và biết cặp vectơ chỉ phương
Để lập phương trình mặt phẳng \((P)\) đi qua điểm \(I\left( {{x_0};{y_0};{z_0}} \right)\)có cặp vectơ chỉ phương là \(\vec u,\vec v\), học sinh có thể làm như sau:
Hai vectơ chỉ phương \(\vec u,\vec v\) phải không cùng phương để \([\vec u,\vec v]\ne\vec0\).
Bước 1. Tìm \(\vec n = [\vec u,\vec v]\).
Bước 2. Lập phương trình mặt phẳng \((P)\) đi qua điểm \(I\left( {{x_0};{y_0};{z_0}} \right)\)nhận \(\vec n\) làm vectơ pháp tuyến.
Lập phương trình tổng quát của mặt phẳng đi qua ba điểm không thẳng hàng
Để lập phương trình mặt phẳng \((P)\) đi qua ba điểm \(H\left( {{a_1};{b_1};{c_1}} \right),I\left( {{a_2};{b_2};{c_2}} \right)\), \(K\left( {{a_3};{b_3};{c_3}} \right)\)không thẳng hàng, học sinh có thể làm như sau:
Bước 1. Tìm cặp vectơ chỉ phương của mặt phẳng \((P)\) là
\[\begin{aligned}\overrightarrow{HI}&=(a_2-a_1;b_2-b_1;c_2-c_1),\\\overrightarrow{HK}&=(a_3-a_1;b_3-b_1;c_3-c_1).\end{aligned}\]
Bước 2. Tìm\(\vec{n}=[\overrightarrow{HI},\overrightarrow{HK}]\)
Bước 3. Lập phương trình mặt phẳng \((P)\)đi qua điểm \(H\left( {{a_1};{b_1};{c_1}} \right)\) nhận \(\vec n\) làm vectơ pháp tuyến.
Chú ý: Mặt phẳng đi qua ba điểm \(A(a;0;0),B(0;b;0),C(0;0;c)\) với \(abc \ne 0\) có phương trình là \(\frac{x}{a} + \frac{y}{b} + \frac{z}{c} = 1\). Phương trình đó còn được gọi là phương trình mặt phẳng theo đoạn chắn.
Điều kiện song song của hai mặt phẳng
Cho mặt phẳng \(\left( {{P_1}} \right)\) có phương trình tổng quát là \({A_1}x + {B_1}y + {C_1}z + {D_1} = 0\) và mặt phẳng\(\left( {{P_2}} \right)\) có phương trình tổng quát là \({A_2}x+{B_2}y+{C_2}z+{D_2}=0\)
Gọi \[{\vec n_1} = \left( {{A_1};{B_1};{C_1}} \right),{\vec n_2} = \left( {{A_2};{B_2};{C_2}} \right)\]
lần lượt là vectơ pháp tuyến của hai mặt phẳng \(\left( {{P_1}} \right),\left( {{P_2}} \right)\). Khi đó: \(\left( {{P_1}} \right)//\left( {{P_2}} \right)\) khi và chỉ khi tồn tại số thực \(k \ne 0\) sao cho \[\left\{\begin{array}{l}{A_1}={kA_2}\\ {B_1}={kB_2}\\ {C_1}=k{C_2}\end{array}\right.\]
và \(D_1\ne kD_2\)
Điều kiện vuông góc của hai mặt phẳng
Cho mặt phẳng \(\left( {{P_1}} \right)\) có phương trình tổng quát là \({A_1}x + {B_1}y + {C_1}z + {D_1} = 0\) và mặt phẳng \(\left( {{P_2}} \right)\) có phương trình tổng quát là \({A_2}x+{B_2}y+{C_2}z+{D_2}=0\)
Khi đó: \[\left({{P_1}}\right)\bot\left({{P_2}}\right)\Leftrightarrow{A_1}{A_2}+{B_1}{B_2}+{C_1}{C_2}=0\]
Khoảng cách từ một điểm đến một mặt phẳng
Khoảng cách từ điểm \({M_0}\left( {{x_0};{y_0};{z_0}} \right)\) đến mặt phẳng \((P):Ax + By + Cz + D = 0\), \(\left( {{A^2} + {B^2} + {C^2} > 0} \right)\) được tính theo công thức: [2]\[d\left({{M_0},(P)}\right)=\frac{{\left|{A{x_0}+B{y_0}+C{z_0}+D}\right|}}{{\sqrt{{A^2}+{B^2}+{C^2}}}}\]
Phương trình đường thẳng trong không gian
Đường thẳng đi qua \(M_0(x_0;y_0;z_0)\) và có vectơ chỉ phương \(\vec u=(a;b;c)\ne\vec0\) được viết bằng phương trình tham số dưới đây. Phương trình chính tắc chỉ dùng dạng ba phân thức khi cả ba thành phần chỉ phương đều khác 0.
Phương trình tham số: \[\begin{cases} x = x_0 + at \\ y = y_0 + bt \\ z = z_0 + ct \end{cases} \quad (t \in \mathbb{R})\]
Phương trình chính tắc (khi \(a, b, c \ne 0\)): \(\frac{x - x_0}{a} = \frac{y - y_0}{b} = \frac{z - z_0}{c}\) [2]
Lập phương trình đường thẳng đi qua hai điểm cho trước
Đường thẳng \(\Delta\)đi qua hai điểm \(A\left( {{x_0};{y_0};{z_0}} \right),B\left( {{x_1};{y_1};{z_1}} \right)\) có:
Phương trình chính tắc là: \[\frac{{x - {x_0}}}{{{x_1} - {x_0}}} = \frac{{y - {y_0}}}{{{y_1} - {y_0}}} = \frac{{z - {z_0}}}{{{z_1} - {z_0}}}\left( {{x_0} \ne {x_1},{y_0} \ne {y_1},{z_0} \ne {z_1}} \right)\]
Hai điểm A, B phải phân biệt. Nếu có hiệu tọa độ bằng 0, dùng phương trình tham số với vectơ chỉ phương \(\overrightarrow{AB}\); không viết phân thức có mẫu bằng 0.
Vị trí tương đối của hai đường thẳng
Hai vectơ \({\vec u_1},{\vec u_2}\) là cùng phương khi và chỉ khi \(\left[ {{{\vec u}_1},{{\vec u}_2}} \right] = \vec 0\).
Ba vectơ \({\vec u_1},{\vec u_2},{\vec u_3}\) là đồng phẳng khi và chỉ khi \(\left[ {{{\vec u}_1},{{\vec u}_2}} \right] \cdot {\vec u_3} = 0\).
Trong không gian với hệ tọa độ \(Oxyz\), cho hai đường thẳng phân biệt \({\Delta_1},{\Delta_2}\) lần lượt đi qua các điểm \({M_1},{M_2}\) và tương ứng có \({\vec u_1},{\vec u_2}\) là hai vectơ chỉ phương. Khi đó, học sinh có:
\({\Delta_1}//{\Delta_2}\Leftrightarrow{\vec u_1},{\vec u_2}\) cùng phương và \({\vec u_1},\overrightarrow {{M_1}{M_2}}\) không cùng phương \[\Leftrightarrow\begin{cases}{\left[ {{{\vec u}_1},{{\vec u}_2}} \right] = \vec0}\\ {\left[{\overrightarrow{{u_1}} ,\overrightarrow{{M_1}{M_2}} }\right]\ne\vec0}\end{cases}\]
\({\Delta_1}\) cắt \({\Delta_2}\) \({}\Leftrightarrow{\vec{u}_1},{\vec{u}_2}\) không cùng phương và \({\vec u_1},{\vec u_2},\overrightarrow {{M_1}{M_2}}\) đồng phẳng
\[\Leftrightarrow{\begin{cases}{\left[{{{\vec{u}}_1},{{\vec{u}}_2}}\right]\ne\vec{0}}\\ {\left[{{{\vec{u}}_1},{{\vec{u}}_2}}\right]\cdot\overrightarrow{{M_1}{M_2}}=0.}\end{cases}}\].
\({\Delta_1}\) và \({\Delta_2}\) chéo nhau \[\Leftrightarrow\left[{{{\vec{u}}_1},{{\vec{u}}_2}}\right]\cdot\overrightarrow{{M_1}{M_2}}\ne0.\]
Khoảng cách
Khoảng cách từ điểm \({M_1}\) đến đường thẳng \({\rm{\Delta }}\) đi qua \({M_0}\) và có vectơ chỉ phương \(\vec u\) là: \[d\left({{M_1},{{\Delta}}}\right)=\frac{{\left| {\left[ {\overrightarrow{{M_0}{M_1}} ,\vec u} \right]} \right|}}{{\left| {\vec u} \right|}}\]
Khoảng cách giữa hai đường thẳng chéo nhau \({{\Delta}}\) và \({{\Delta'}}\), trong đó đường thẳng \({{\Delta}}\) đi qua \({M_0}\) và có một vectơ chỉ phương \(\vec u\), đường thẳng \({{\Delta'}}\) đi qua \({M'_0}\) và có vectơ chỉ phương \(\overrightarrow {u'}\) là: \[d\left({{{\Delta}},{{\Delta'}}}\right)=\frac{{\left| {\overrightarrow{{M_0}{{M'}_0}} .\left[ {\vec u,\overrightarrow{u'} } \right]} \right|}}{{\left| {\left[ {\vec u,\overrightarrow{u'} } \right]} \right|}}\]
Công thức tính góc trong không gian
Công thức tính góc giữa hai đường thẳng
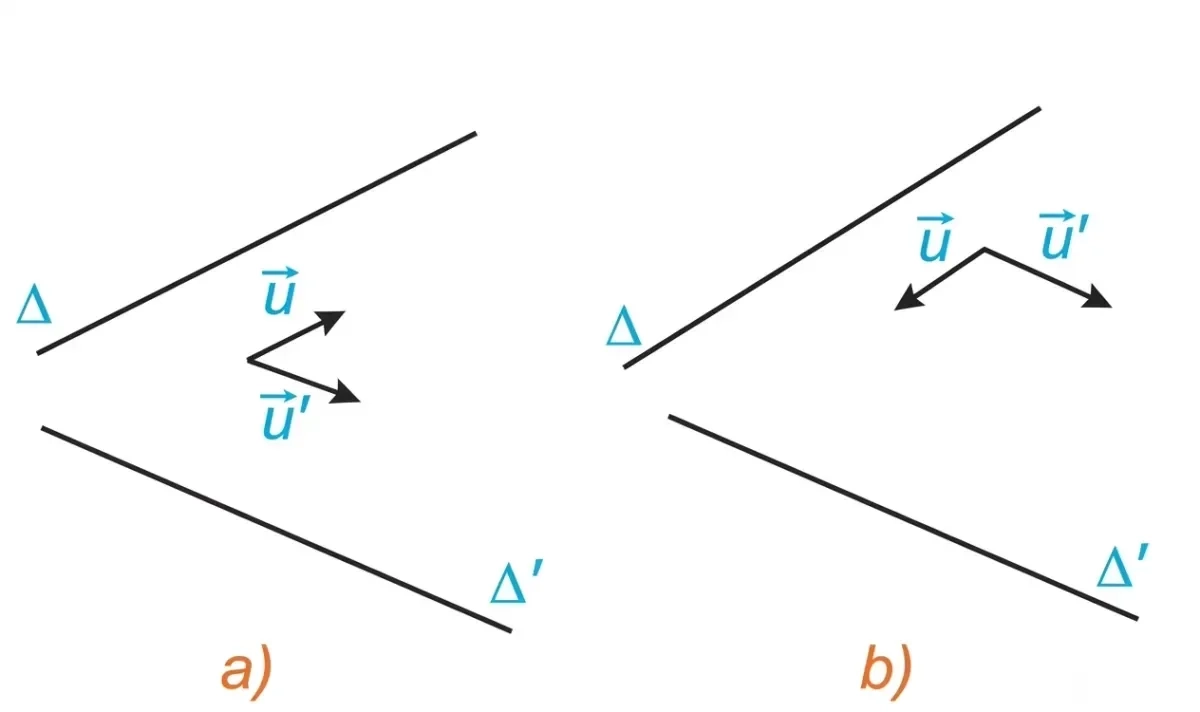
Trong không gian Oxyz, cho hai đường thẳng \(\Delta\)và \(\Delta '\)tương ứng có vectơ chỉ phương \(\vec u = \left( {a;b;c} \right),\vec u' = \left( {a';b';c'} \right)\). Khi đó
\[\cos \left( {\Delta ,\Delta '} \right) = \left| {\cos \left( {\vec u,\vec u'} \right)} \right| = \frac{{\left| {aa' + bb' + cc'} \right|}}{{\sqrt {{a^2} + {b^2} + {c^2}} .\sqrt {(a^{\prime})^2 + (b^{\prime})^2 + (c^{\prime})^2} }}\].
Công thức tính góc giữa đường thẳng và mặt phẳng
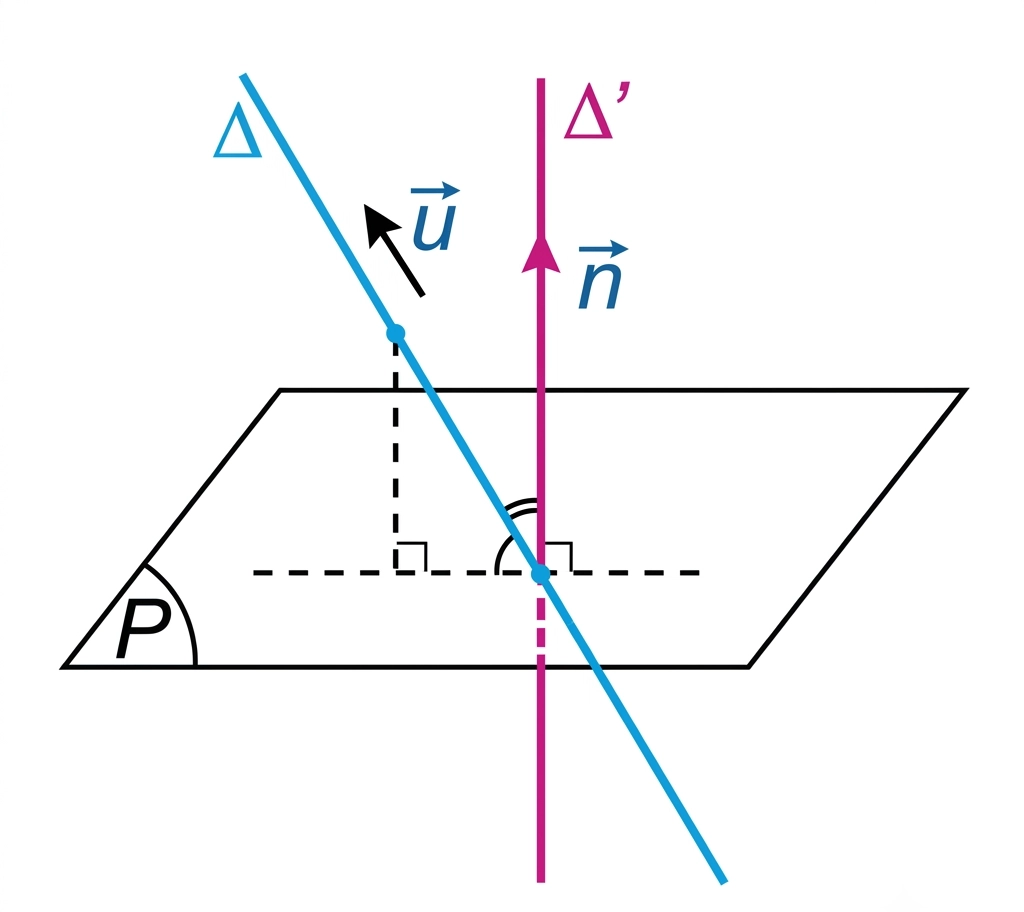
Trong không gian Oxyz, cho đường thẳng \(\Delta\) có vectơ chỉ phương \(\vec u = \left( {a;b;c} \right)\) và mặt phẳng\(\left( P \right)\) có vectơ pháp tuyến\(\vec n = \left( {A;B;C} \right)\). Khi đó:
\[\sin \left( {\Delta ,\left( P \right)} \right) = \left| {\cos \left( {\vec u,\vec n} \right)} \right| = \frac{{\left| {aA + bB + cC} \right|}}{{\sqrt {{a^2} + {b^2} + {c^2}} .\sqrt {{A^2} + {B^2} + {C^2}} }}.\]
Công thức tính góc giữa hai mặt phẳng
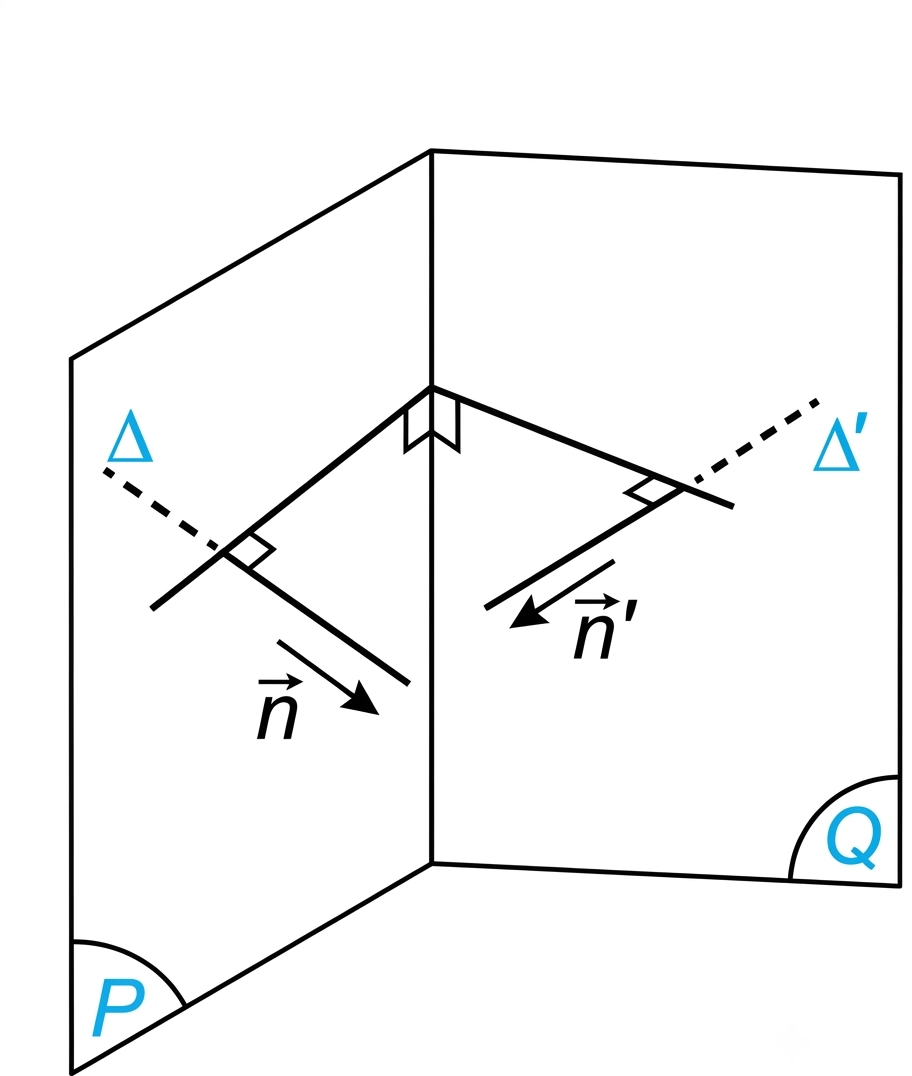
Trong không gian Oxyz, cho hai mặt phẳng \(\left( P \right),\left( Q \right)\)tương ứng có các vectơ pháp tuyến là \(\vec n = \left( {A;B;C} \right),\,\,\vec n' = \left( {A';B';C'} \right)\). Khi đó, góc giữa\(\left( P \right),\left( Q \right)\), kí hiệu là \(\left( {\left( P \right),\left( Q \right)} \right)\)được tính theo công thức:
\[\cos \left( {\left( P \right),\left( Q \right)} \right) = \left| {\cos \left( {\vec n,\vec n'} \right)} \right| = \frac{{\left| {AA' + BB' + CC'} \right|}}{{\sqrt {{A^2} + {B^2} + {C^2}} .\sqrt {(A^{\prime})^2 + (B^{\prime})^2 + (C^{\prime})^2} }}\].
Phương trình mặt cầu
Mặt cầu tâm \(I(a;b;c)\), bán kính \(R>0\) có phương trình \((x-a)^2+(y-b)^2+(z-c)^2=R^2\). [2]
Nhận xét
Mỗi mặt cầu đều có phương trình dạng: \({x^2} + {y^2} + {z^2} - 2ax - 2by - 2cz + d = 0\).
Phương trình \({x^2} + {y^2} + {z^2} - 2ax - 2by - 2cz + d = 0\) xác định một mặt cầu khi và chỉ khi \({a^2} + {b^2} + {c^2} - d > 0.\) Ngoài ra, nếu \({a^2} + {b^2} + {c^2} - d > 0\) thì phương trình đó xác định mặt cầu tâm \(I(a;b;c)\)và bán kính \(R = \sqrt {{a^2} + {b^2} + {c^2} - d}\).
Công thức nguyên hàm và tích phân
Bảng công thức nguyên hàm và các tính chất tích phân giúp tính tích phân xác định, diện tích hình phẳng và thể tích vật thể. Cần phân biệt hằng số C trong nguyên hàm với giá trị số của tích phân xác định. [2]
Nguyên hàm
Các tính chất cơ bản của nguyên hàm
Nếu \(f\left( x \right)\) và \(g\left( x \right)\) là hai hàm số liên tục trên \(K\) thì học sinh có các tính chất sau: [2]
\(\,{\left({\int{f\left( x \right)}\,{{d}}x}\right)^{\prime}}=f\left(x\right)\)
\(\int{kf\left( x \right)}\,{{d}}x=k\int{f\left( x \right)}\,{{d}}x\) với \(k\ne0\)
\[\int{\left[ {f\left( x \right) + g\left( x \right)} \right]}\,{{d}}x=\int{f\left( x \right)}\,{{d}}x+\int{g\left( x \right)}\,{{d}}x\]
\[\int{\left[ {f\left( x \right) - g\left( x \right)} \right]}\,{{d}}x=\int{f\left( x \right)}\,{{d}}x-\int{g\left( x \right)}\,{{d}}x.\]
Bảng công thức nguyên hàm của một số hàm số thường gặp
Đạo hàm | Nguyên hàm | Nguyên hàm mở rộng (Đọc thêm) |
|---|---|---|
\({\left( x \right)^\prime } = 1\) | \(\int{1\,}{{d}}x=x+C\) | |
\[{\left( {{x^{\alpha + 1}}} \right)^\prime } = \left( {\alpha + 1} \right){x^\alpha }\] | \(\int{{x^\alpha}{{d}}x}=\frac{{{x^{\alpha+ 1}}}}{{\alpha+ 1}}+C,\) \(\alpha\ne-1\) | \(\int{{{\left( {ax + b} \right)}^\alpha}{{d}}x}\) \[=\frac{1}{a}\cdot\frac{{{{\left( {ax + b} \right)}^{\alpha+ 1}}}}{{\alpha+ 1}}+C\] \(\alpha\ne-1\) |
\(\left(-\frac1x\right)^{\prime}=\frac1{x^2}\) | \(\int{\frac{1}{{{x^2}}}{{\;d}}x}=-\frac{1}{x}+C\) | \(\int{\frac{{{{d}}x}}{{{{(ax + b)}^2}}}}=\) \(-\frac{1}{a}\cdot\frac{1}{{ax + b}}+C\) |
\({\left( {{a^x}} \right)^\prime}={a^x}\,\ln a\) | \(\int{{a^x}{{\;d}}x}=\frac{{{a^x}}}{{\ln a}}+C\) | \(\int{{a^{mx + n}}{{\;d}}x}\)\(=\frac{1}{m}\cdot\frac{{{a^{mx + n}}}}{{\ln a}}+C\) |
\({\left( {{e^x}} \right)^\prime } = {e^x}\) | \(\int{{e^x}{{\;d}}x}={e^x}+C\) | \(\int{{e^{ax + b}}{{\;d}}x}\) \(=\frac{1}{a}{e^{ax + b}}+C\) |
\({\left({\ln x}\right)^{\prime}}=\frac{1}{x}\) | \(\int{\frac{1}{x}{{\;d}}x}=\ln\left|x\right|+C\) | \(\int{\frac{1}{{ax + b}}{{\;d}}x}\) \(=\frac{1}{a}\,\ln\left|{ax + b}\right|+C\) |
\({\left({\sin x}\right)^{\prime}}=\cos x\) | \(\int{\cos x{{\;d}}x}=\sin x+C\) | \(\int{\cos\left({ax + b}\right){{d}}x}\) \(=\frac{1}{a}\,\sin\left({ax + b}\right)+C\) |
\({\left({\cos x}\right)^{\prime}}=-\sin x\) | \(\int{\sin x{{\;d}}x}=-\cos x+C\) | \(\int{\sin\left({ax + b}\right){{d}}x}\) \(=-\frac{1}{a}\cos\left({ax + b}\right)+C\) |
\({\left({\tan x}\right)^{\prime}}=\frac{1}{{\cos^2x}}\) | \(\int{\frac{1}{{\cos^2x}}{{\;d}}x}=\tan x+C\) | \(\int{\frac{1}{{\cos^2\left({ax + b}\right)}}{{d}}x}\) \(=\frac{1}{a}\tan\left({ax + b}\right)+C\) |
\((-\cot x)^{\prime}=\frac1{\sin^2x}\) | \(\int{\frac{1}{{\sin^2x}}{{\;d}}x}=-\cot x+C\) | \(\int{\frac{1}{{\sin^2\left({ax + b}\right)}}{{d}}x}\) \(=-\frac{1}{a}\cot\left({ax + b}\right)+C\) |
Điều kiện của bảng: C là hằng số thực. Với lũy thừa số mũ thực bất kì, dùng trên khoảng x > 0 (hoặc ax + b > 0 ở công thức mở rộng); một số số mũ nguyên có miền rộng hơn. Công thức chứa 1/x cần x ≠ 0; đạo hàm ln x cần x > 0. Hàm mũ aˣ cần a > 0, a ≠ 1. Trong cột mở rộng, hệ số của x là a hoặc m phải khác 0. Công thức chứa cos² ở mẫu cần cos ≠ 0; công thức chứa sin² ở mẫu cần sin ≠ 0, kể cả khi đối số là ax + b. Góc lượng giác tính bằng radian.
Tích phân
Định nghĩa tích phân
Cho hàm số \(f\left( x \right)\) liên tục trên đoạn \(\left[ {a;\,b} \right]\). Nếu \(F\left( x \right)\) là một nguyên hàm của \(f\left( x \right)\) trên đoạn \(\left[ {a;\,b} \right]\) thì hiệu số \(F\left( b \right) - F\left( a \right)\) gọi là tích phân từ \(a\) đến \(b\) của hàm số \(f\left( x \right)\), kí hiệu \(\int\limits_{a}^{b}{f\left(x\right)\,{{d}}x}\) và được xác định bởi công thức:
\[\int\limits_{a}^{b}{f\left(x\right)\,{{d}}x}=F\left(x\right)\left|\begin{array}{l}b\\ a\end{array}\right.=F\left(b\right)-F\left(a\right)\]
Chú ý:
Trường hợp \(a=b:\int\limits_{a}^{a}{f\left(x\right)\,{{d}}x}=0\)
Trường hợp \[a>b:\int\limits_{a}^{b}{f\left(x\right)\,{{d}}x}=-\int\limits_{b}^{a}{f\left(x\right)\,{{d}}x}\]
Tích phân không phụ thuộc vào biến số \(x\) hay \(t\), nghĩa là \[\int\limits_{a}^{b}{f\left(x\right)\,{{d}}x}=\int\limits_{a}^{b}{f\left(t\right)\,{{d}}t}.\]
Các tính chất của tích phân
Tính chất 1: Cho hai hàm số \(y=f\left(x\right),\,y=g\left(x\right)\) liên tục trên đoạn \(\left[ {a;\,b} \right]\). Khi đó:
\(\int\limits_{a}^{a}{f\left( x \right)}\,{{d}}x=0\)
\[\int\limits_{a}^{b}{f\left( x \right)}\,{{d}}x=-\int\limits_{b}^{a}{f\left( x \right)}\,{{d}}x\]
\[\int\limits_{a}^{b}{\left[ {f\left( x \right) + g\left( x \right)} \right]}\,{{d}}x=\int\limits_{a}^{b}{f\left(x\right)\,{{d}}x+}\int\limits_{a}^{b}{g\left(x\right)\,{{d}}x}\]
\[\int\limits_{a}^{b}{\left[ {f\left( x \right) - g\left( x \right)} \right]}\,{{d}}x=\int\limits_{a}^{b}{f\left(x\right)\,{{d}}x-}\int\limits_{a}^{b}{g\left(x\right)\,{{d}}x}\]
Tính chất 2: Cho hàm số \(y = f\left( x \right)\) liên tục trên đoạn \(\left[ {a;\,b} \right]\), \(k\) là số thực. Khi đó: \[\int\limits_{a}^{b}{kf\left(x\right)\,{{d}}x}=k\int\limits_{a}^{b}{f\left(x\right)\,{{d}}x}\]
Tính chất 3: Cho hàm số \(y = f\left( x \right)\) liên tục trên đoạn \(\left[{a;\,b}\right],c\in\left({a;\,b}\right)\). Khi đó:
\[\int\limits_{a}^{b}{f\left( x \right)\,}{{d}}x=\int\limits_{a}^{c}{f\left(x\right)\,{{d}}x+}\int\limits_{c}^{b}{f\left(x\right)\,{{d}}x}\]
Mở rộng: Giá trị trung bình của hàm số liên tục \(f\left( x \right)\) trên đoạn \(\left[ {a\,;\,b} \right]\) được định nghĩa là:\(\frac{1}{{b - a}}\int\limits_{a}^{b}{f\left(x\right){{d}}x}\)
Ứng dụng hình học của tích phân
Ứng dụng tích phân tính diện tích hình phẳng
Cho hàm số \(y = f\left( x \right)\) liên tục trên đoạn \(\left[ {a;b} \right]\). Khi đó, diện tích hình phẳng giới hạn bởi đồ thị của hàm số \(y = f\left( x \right)\), trục hoành và hai đường thẳng \(x = a,x = b\) được tính bởi công thức:
\(S=\int\limits_{a}^{b}{\left|{f\left( x \right)}\right|\,{{d}}x}\)
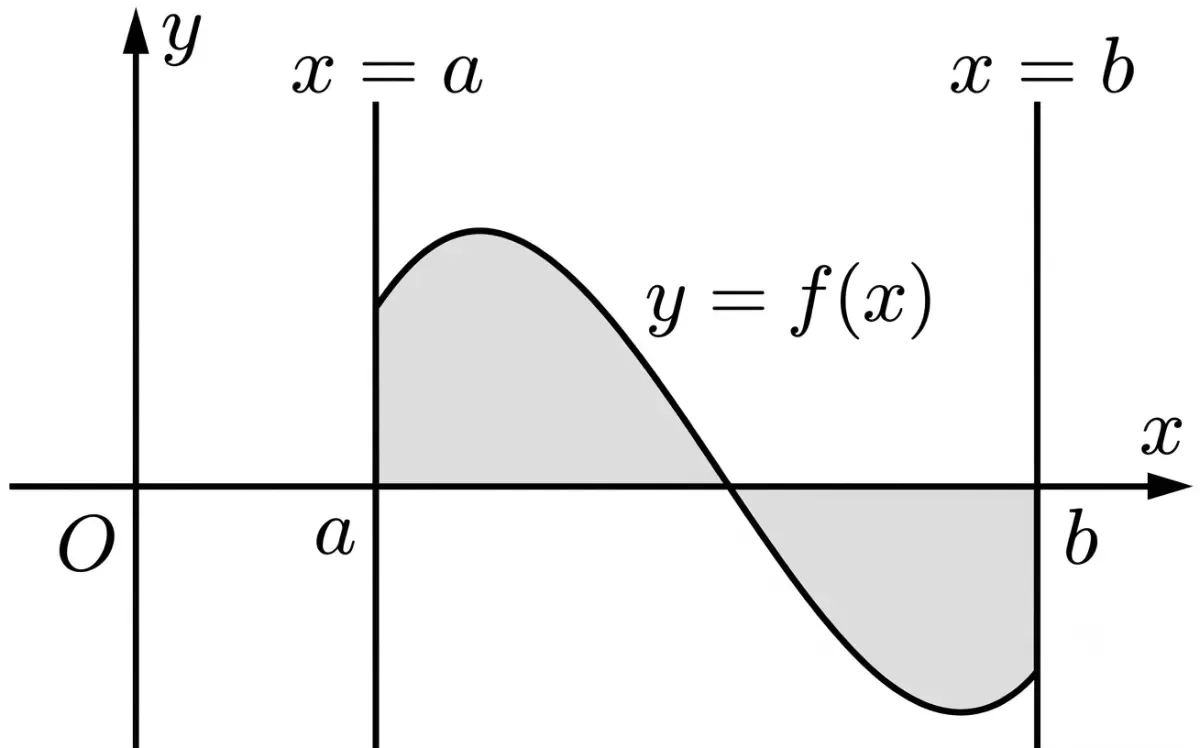
Chú ý: Giả sử hàm số \(y = f\left( x \right)\) liên tục trên đoạn \(\left[ {a;b} \right]\). Nếu \(f\left( x \right)\) không đổi dấu trên đoạn \(\left[ {a;b} \right]\) thì: \[\int\limits_{a}^{b}{\left|{f\left( x \right)}\right|\,{{d}}x}=\left|{\int\limits_{a}^{b}{f\left(x\right)\,{{d}}x}}\right|\]
Hình phẳng giới hạn bởi đồ thị của hai hàm số và hai đường thẳng x = a, x = b
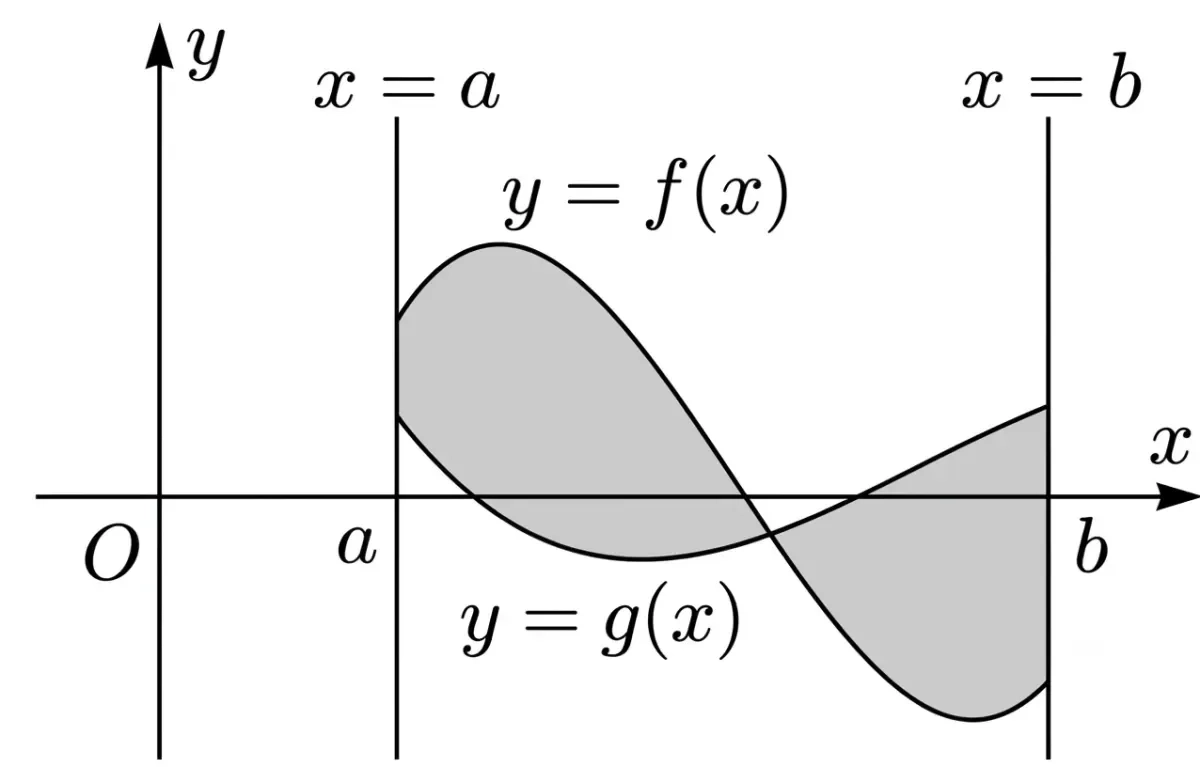
Cho hai hàm số \(y = f\left( x \right),y = g\left( x \right)\) liên tục trên đoạn \(\left[ {a;b} \right]\). Khi đó, diện tích hình phẳng giới hạn bởi đồ thị của hai hàm số \(y = f\left( x \right),y = g\left( x \right)\) và hai đường thẳng \(x = a,\,\,x = b\) được tính bởi công thức:
\[S=\int\limits_{a}^{b}{\left|{f\left( x \right) - g\left( x \right)}\right|\,{{d}}x}\]
Ứng dụng tích phân tính thể tích vật thể
Tính thể tích của vật thể
Trong không gian, cho một vật thể nằm trong khoảng không gian giữa hai mặt phẳng \(\left( P \right)\) và \(\left( Q \right)\)cùng vuông góc với trục \(Ox\) tại các điểm \(a\) và \(b\). Mặt phẳng vuông góc với trục \(Ox\) tại điểm có hoành độ là \(x\) với \(\left( {a \le x \le b} \right)\) cắt vật thể theo mặt cắt có diện tích \(S\left( x \right)\).
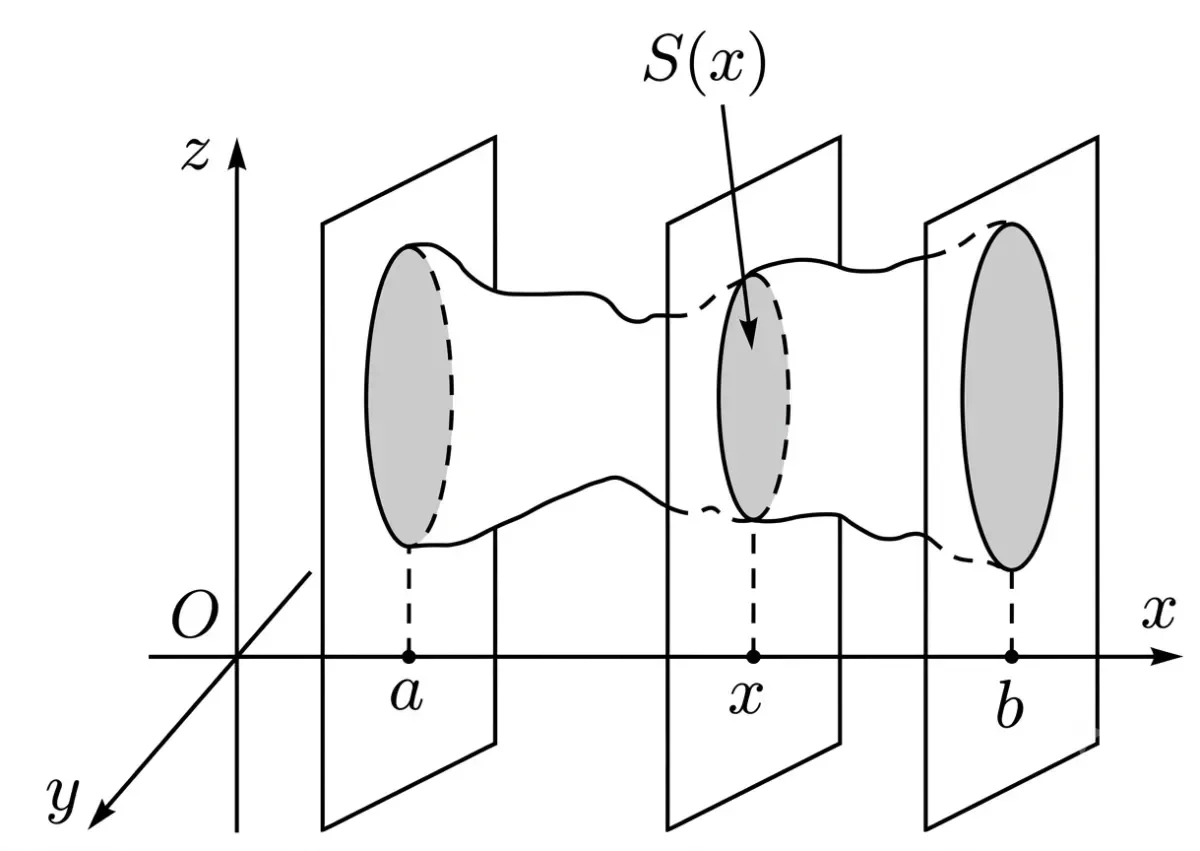
Khi đó, nếu \(S\left( x \right)\) là hàm số liên tục trên \(\left[ {a;b} \right]\) thì thể tích của vật thể được tính bằng công thức:
\(V=\int\limits_{a}^{b}{S\left( x \right)}\,{{d}}x\)
Chú ý: Nếu \(S\left( x \right) = S\) không đổi với mỗi \(x \in \left[ {a;b} \right]\) thì \(V = \left( {b - a} \right)S\).
Tính thể tích khối tròn xoay
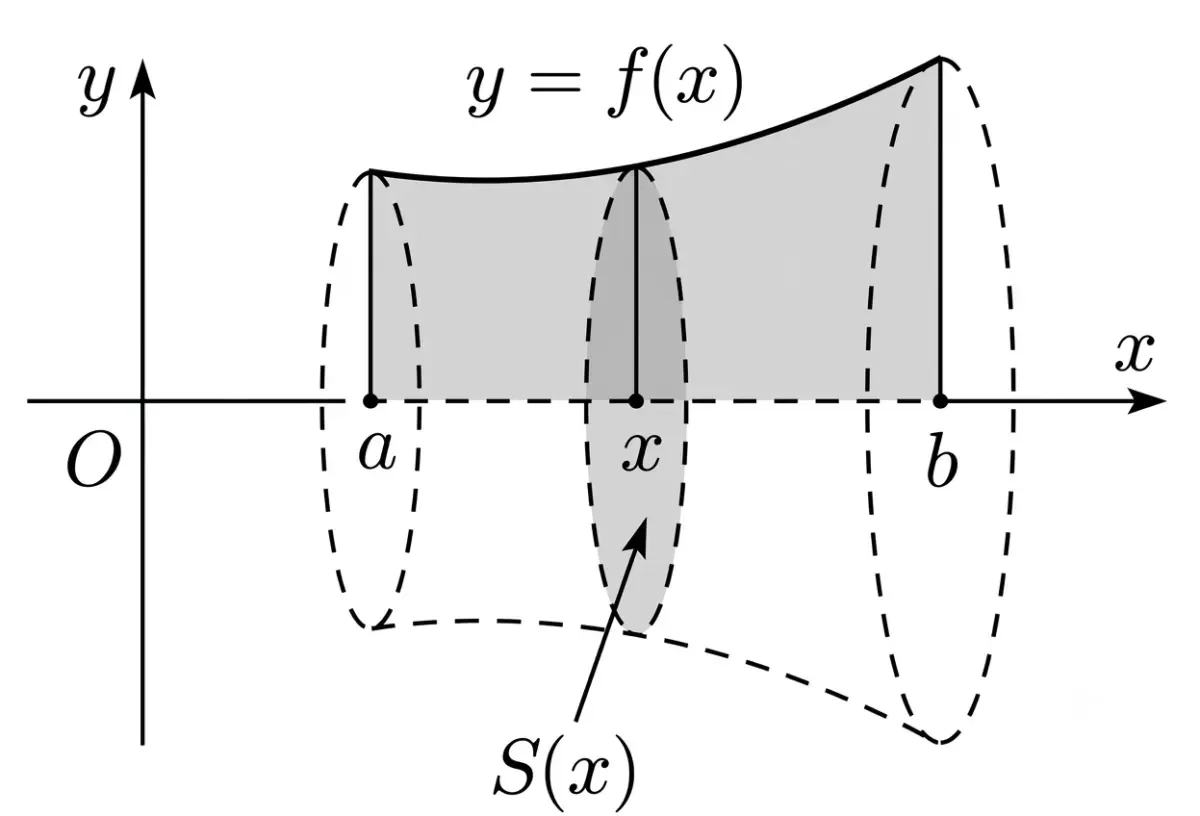
Cho \(y = f\left( x \right)\) là hàm số liên tục và không âm trên đoạn \(\left[ {a;b} \right]\). Gọi \(D\) là hình phẳng giới hạn bởi đồ thị hàm số \(y = f\left( x \right)\), trục hoành và hai đường thẳng \(x = a,\,\,x = b\). Quay \(D\) xung quanh trục \(Ox\) học sinh được một hình khối gọi là khối tròn xoay. Cắt khối tròn xoay trên bởi mặt phẳng vuông góc với trục \(Ox\) tại điểm có hoành độ \(x\)với \(x \in \left[ {a;b} \right]\), học sinh được mặt cắt là hình tròn có bán kính bằng \(f\left( x \right)\) và diện tích là \(S\left( x \right) = \pi {f^2}\left( x \right)\). Vậy khối tròn xoay có thể tích là:
\(V=\pi\int\limits_{a}^{b}{{f^2}\left( x \right)}\,{{d}}x\)
Ôn tập chi tiết: Bảng công thức nguyên hàm.
Công thức xác suất có điều kiện
Xác suất có điều kiện và các công thức liên quan là nội dung mới nổi bật trong chương trình Toán 12 Kết nối tri thức.
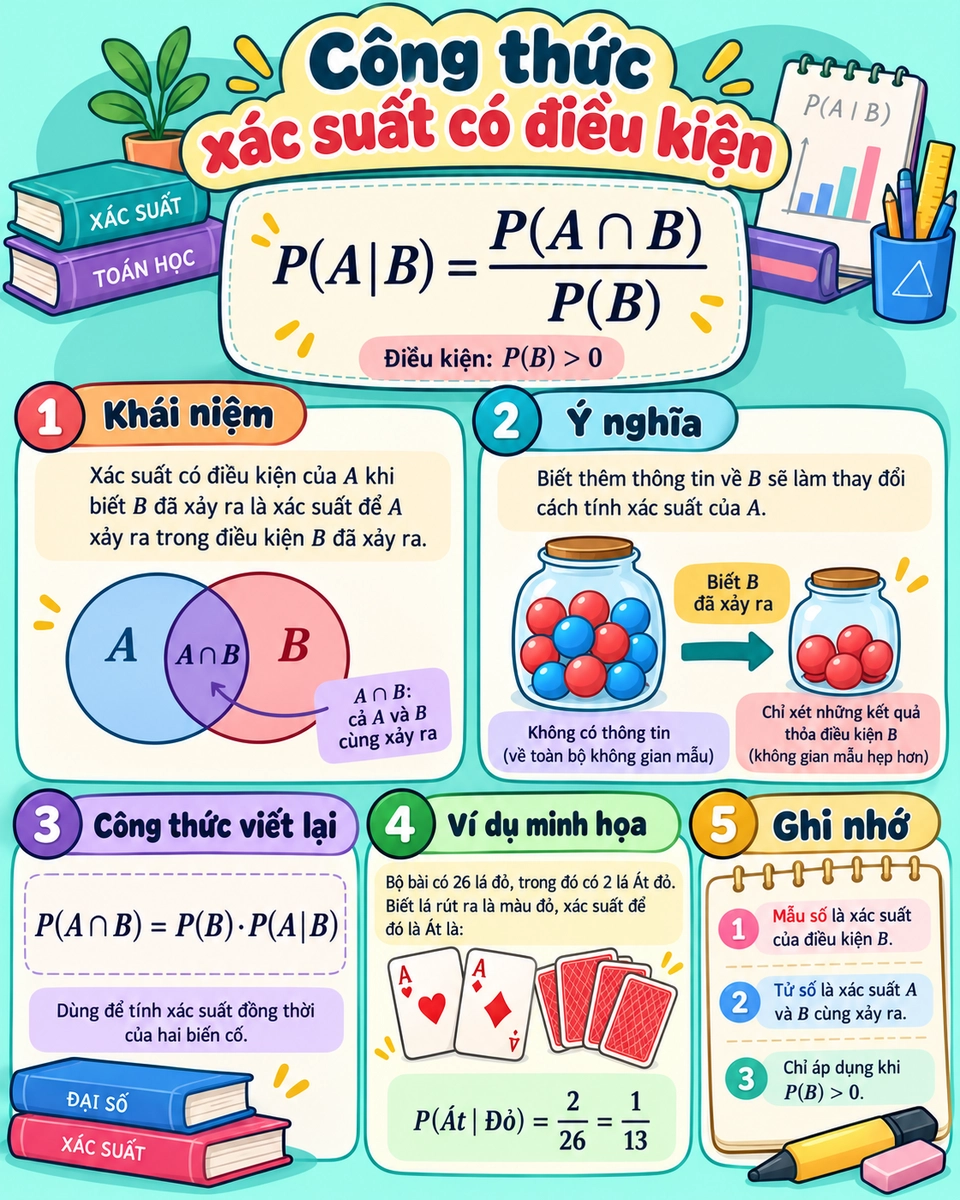
Công thức tính xác suất có điều kiện
Cho hai biến cố A và B bất kì, với \(P\left( B \right) > 0\). Khi đó:
\(P\left( {A|B} \right) = \frac{{P\left( {AB} \right)}}{{P\left( B \right)}}\).
Công thức nhân xác suất
Với \(P(A)>0\) và \(P(B)>0\), công thức nhân xác suất được viết dưới dạng:
\[P\left( {AB} \right) = P\left( A \right).P\left( {B|A} \right) = P\left( B \right).P\left( {A|B} \right)\]
Công thức xác suất toàn phần
Cho hai biến cố A, B với \(0<P(A)<1\). Khi đó, A và biến cố đối của A tạo thành hai trường hợp loại trừ nhau và bao quát mọi khả năng để áp dụng công thức xác suất toàn phần:
\[P\left( B \right) = P\left( A \right).P\left( {B|A} \right) + P\left( {\overline A } \right).P\left( {B|\overline A } \right)\].
Công thức Bayes
Cho hai biến cố \(A\)và \(B\) với\(P\left( A \right) > 0,P\left( B \right) > 0\). Khi đó, học sinh có công thức sau:
\[P\left({B|A}\right)=\frac{{P\left(B\right).P\left({A|B}\right)}}{{P\left(A\right)}}\]
Dạng Bayes kết hợp xác suất toàn phần: Với \(0<P(B)<1\) và \(P(A)>0\), có:
\[P\left( A \right) = P\left( B \right).P\left( {A|B} \right) + P\left( {\bar B} \right).P\left( {A|\bar B} \right)\]
nên công thức Bayes còn có dạng: \[P\left( {B|A} \right) = \frac{{P\left( B \right).P\left( {A|B} \right)}}{{P\left( B \right).P\left( {A|B} \right) + P\left( {\bar B} \right).P\left( {A|\bar B} \right)}}.\]
Chú ý 2:
\(P\left( A \right) + P\left( {\bar A} \right) = 1\)
\[P\left( {A\left| B \right.} \right) + P\left( {\bar A\left| B \right.} \right) = 1\]
\[P\left( {A \cap B} \right) + P\left( {A \cap \bar B} \right) = P\left( A \right)\]
\[P\left( {A \cap B} \right) + P\left( {\bar A \cap B} \right) = P\left( B \right)\]
Công thức xác suất toàn phần và Bayes không đòi hỏi hai biến cố phải phụ thuộc. Cần xác định đúng biến cố đã biết, biến cố cần tìm và kiểm tra xác suất ở mẫu số khác 0. Kí hiệu AB trong các công thức trên nghĩa là \(A\cap B\). [2]
Công thức thống kê mẫu số liệu ghép nhóm
Đây là nhóm công thức Toán 12 về các số đặc trưng đo mức độ phân tán. Cho các nhóm \([a_i;a_{i+1})\) có tần số \(n_i\), với i = 1,…,k. Đặt giá trị đại diện \(x_i=\frac{a_i+a_{i+1}}2\) và tổng tần số \(n=\sum_{i=1}^k n_i\). [1]
Khoảng biến thiên và khoảng tứ phân vị
Khoảng biến thiên là hiệu giữa đầu mút phải của nhóm cuối và đầu mút trái của nhóm đầu có số liệu: \(R=a_{k+1}-a_1\). Các nhóm đầu, cuối đang xét có tần số dương.
Để tính tứ phân vị Qⱼ (j = 1, 2, 3), tìm nhóm chứa vị trí jn/4 theo tần số tích lũy. Nếu nhóm đó là [L;U), có tần số f và tổng tần số các nhóm đứng trước là N, thì:
\[Q_j=L+\frac{jn/4-N}{f}(U-L),\quad j=1,2,3.\]
Khoảng tứ phân vị \(\Delta_Q=Q_3-Q_1\) phản ánh độ phân tán của 50% số liệu ở giữa. Với mẫu ghép nhóm, các đại lượng này được xác định từ bảng phân nhóm.
Phương sai và độ lệch chuẩn
Số trung bình và phương sai của mẫu số liệu ghép nhóm được tính theo giá trị đại diện:
\[\begin{aligned}\bar x&=\frac1n\sum_{i=1}^k n_ix_i,\\s^2&=\frac1n\sum_{i=1}^k n_i(x_i-\bar x)^2\\&=\frac1n\sum_{i=1}^k n_ix_i^2-\bar x^2.\end{aligned}\]
Độ lệch chuẩn \(s=\sqrt{s^2}\) có cùng đơn vị với dữ liệu; phương sai có đơn vị bình phương. Trong công thức của chương trình này, mẫu số là n. Khi so sánh các mẫu cùng đơn vị và bối cảnh, độ lệch chuẩn nhỏ hơn cho thấy số liệu tập trung hơn quanh số trung bình.
Những điểm cần lưu ý khi ghi nhớ công thức Toán 12
Khi tra cứu và vận dụng công thức Toán 12, học sinh cần ưu tiên điều kiện áp dụng và phân biệt các công thức dễ nhầm:
Trong Oxyz, phân biệt vectơ chỉ phương và vectơ pháp tuyến; kiểm tra mẫu số khác 0 khi tính góc, khoảng cách.
Với nguyên hàm, nhớ hằng số C và miền xác định; với diện tích, xét dấu biểu thức trong dấu giá trị tuyệt đối.
Với xác suất, công thức nhân tổng quát dùng xác suất có điều kiện. Chỉ thay bằng tích P(A)P(B) khi A, B độc lập.
Với mẫu số liệu ghép nhóm, phương sai chia cho tổng tần số n; độ lệch chuẩn là căn bậc hai của phương sai.
Ôn tập chi tiết: Phương sai lớp 12.
Hệ thống công thức toán 12 theo Kết nối tri thức bao gồm ứng dụng đạo hàm, vectơ và tọa độ Oxyz, thống kê số liệu ghép nhóm, nguyên hàm – tích phân và xác suất có điều kiện. Phân loại công thức theo chuyên đề giúp học sinh tra cứu và ôn tập thuận tiện.
Khi vận dụng, học sinh cần kiểm tra điều kiện áp dụng, phân biệt các công thức dễ nhầm và kết hợp luyện bài tập. Đây là nền tảng để củng cố kiến thức Toán 12 và chuẩn bị cho kỳ thi tốt nghiệp THPT.
Nguồn tham khảo
1
“Toán 12, tập một – Kết nối tri thức với cuộc sống..” Nhà xuất bản Giáo dục Việt Nam., https://sqhx-hanoi.mediacdn.vn/91579363132710912/2025/11/18/1-toan-12-tap-1-kntt-17634587393041073129419.pdf. Accessed 28 October 2026.
2
“Toán 12, tập hai – Kết nối tri thức với cuộc sống..” Nhà xuất bản Giáo dục Việt Nam., https://heid.vn/product/sgk-toan-lop-12-tap-2-ket-noi-tri-thuc/. Accessed 28 October 2026.
Bình luận - Hỏi đáp